AQNav на Lumberjack: дрон орієнтується за магнітним полем Землі
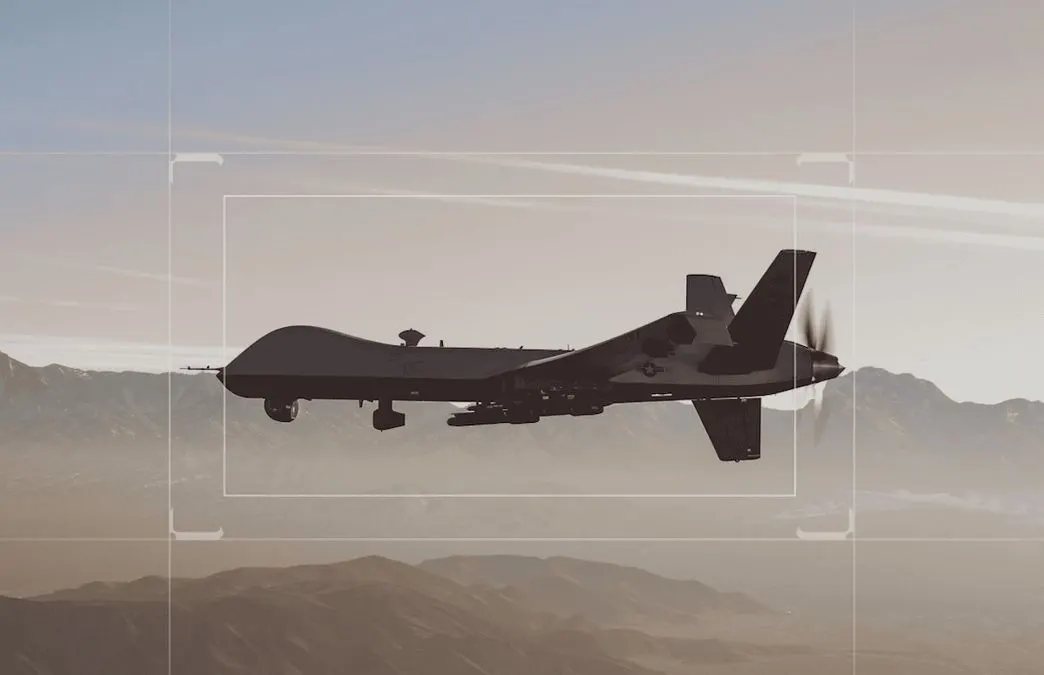
Northrop Grumman і SandboxAQ випробували на ударному безпілотнику Lumberjack систему магнітної навігації AQNav, яка визначає положення апарата без супутникового сигналу. Програмну частину інтегрували в наявну бортову архітектуру менш ніж за годину.
Йдеться про безпілотник класу Group 3, який використали для першої заявленої демонстрації магнітної навігації на одноразовій ударній платформі. За твердженням SandboxAQ, це також перше відоме публічне випробування, де магнітну навігацію поєднали з візуальною на такому типі апарата.
Принцип роботи AQNav будується на тому, що магнітне поле Землі неоднорідне: гірські породи й структура кори створюють локальні відхилення, які утворюють своєрідну карту місцевості. Надчутливі квантові магнітометри фіксують ці особливості, а програмне забезпечення зіставляє отримані дані з картою магнітних аномалій і визначає координати апарата. Система не потребує ні супутникового сигналу, ні випромінювання власного назовні, а для орієнтування їй не потрібно бачити поверхню камерою. Слово «квантова» тут стосується передусім сенсорів, а не бортового квантового комп'ютера.
Сенс технології в тому, що супутникову навігацію можна заглушити або підмінити координати, створивши в приймача хибну картину розташування. У такому разі безпілотник не просто втрачає точні координати — він може поступово відхилятися від маршруту, якщо інші системи не здатні довго компенсувати помилку. Для України це не теоретична проблема: глушіння GPS тут давно фіксують на практиці, а місцеві розробники шукають власні рішення — зокрема, український Lucky Strike-2.1 отримав оптичну навігацію, за якої камера аналізує поверхню під апаратом і дозволяє продовжувати політ без супутника.
Американський підхід відрізняється тим, що AQNav не претендує на роль єдиної заміни GPS. Компанія позиціонує його як додаткове джерело позиціонування, яке поєднується з інерційною, візуальною та супутниковою навігацією: за нормальних умов апарат користується GPS, а за втрати сигналу переключається на інші джерела даних. Практично це принцип «системи систем», де кожен сенсор має слабкі місця, але разом вони дають стійкіший результат.
Окремо SandboxAQ наголошує на програмній архітектурі AQNav: під час інтеграції з Lumberjack інженери встановили програмну частину на вже наявну бортову обчислювальну інфраструктуру менш ніж за годину, без окремого великого обчислювального комплексу. Компанія описує рішення як hardware-agnostic, тобто розраховане на роботу з різними сенсорами та наявними навігаційними архітектурами. Для військової техніки, обмеженої масою, габаритами та енергоспоживанням, це означає простіше перенесення на різні типи платформ.
Водночас у технології є вразливі місця. Сам літальний апарат створює власні магнітні спотворення — від двигунів, електропроводки, електроніки та металевих елементів конструкції, — тож система має відокремлювати слабкі природні сигнали від перешкод платформи; SandboxAQ вказує на використання алгоритмів обробки сигналу для їх компенсації. Крім того, для визначення координат потрібні попередньо накопичені карти магнітного поля конкретної місцевості, тому реальна ефективність залежатиме і від якості карт та алгоритмів, і від характеристик самої платформи.
Досвід випробувань у компанії вже значний: з 2023 року AQNav тестували разом із військовими, Airbus і Boeing, а Повітряні сили США використовували технологію на C-17 Globemaster III та C-130J Super Hercules. Раніше повідомлялося, що на маршрутах тривалістю понад дві години AQNav працювала краще за інерційну навігацію без GNSS, а в одному з польотів найкраща зафіксована точність становила менше 74 метрів. Ці результати стосувалися попередніх випробувань, а не нового польоту Lumberjack.
Головна зміна, яку демонструє цей політ, — масштаб. Раніше магнітна навігація асоціювалася переважно з дорогими авіаційними платформами, де ціна додаткової електроніки не критична. Тепер її показали на безпілотнику, який розробляли як attritable-платформу, тобто машину, втрату якої військові допускають під час бойового завдання. Якщо альтернативна навігація ставатиме дешевшою, компактнішою та простішою для інтеграції, дедалі більше платформ зможуть орієнтуватися незалежно від супутникового сигналу, і РЕБ противника вже не зможе одним ударом по GPS позбавити цілу категорію дронів можливості нормально орієнтуватися. Про «кінець GPS» говорити зарано — точніше говорити про кінець його монополії на навігацію.
Читайте також

Ще в розділі «Дрони»
- Німеччина подвоює команду протидії дронам після інциденту в Лейпцигу
- Німеччина звинуватила РФ у гібридній атаці дронами на аеропорт Лейпцига
- У Ганновері аеропорт закривали через невідомий дрон
- Закриття неба над РФ: чи змусить це Путіна сісти за стіл переговорів
- Аеропорт Ганновера зупиняв роботу через невідомий дрон